


Intisari Liputan:
- Departemen Kendaraan Bermotor California (DMV California) di Amerika Serikat membekukan izin operasional jalan tol robotaxi otonom Waymo.
- Tindakan tegas ini diambil menyusul insiden armada Waymo yang menerobos zona konstruksi jalan tol aktif dan gagal merespons pengalihan arus polisi.
- Waymo secara sukarela menangguhkan seluruh rute jalan tol di wilayah Amerika Serikat untuk evaluasi perangkat lunak dan kalibrasi sensor.
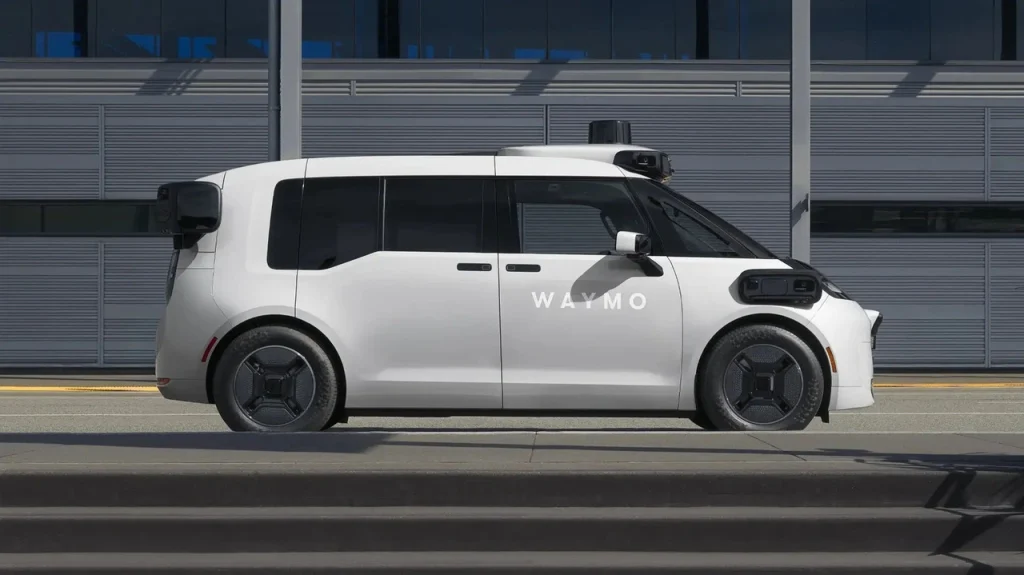
Bayangkan Anda sedang duduk santai di kursi penumpang sembari menikmati pemandangan jalan tol berkecepatan tinggi, namun tiba-tiba mobil otonom yang Anda tumpangi justru berbelok masuk ke area perbaikan jalan yang dipenuhi pembatas darurat. Skenario menegangkan inilah yang baru saja memicu intervensi tegas dari regulator transportasi Amerika Serikat. Departemen Kendaraan Bermotor California (California DMV) di Amerika Serikat secara resmi melayangkan peringatan keras sekaligus membekukan izin uji coba armada robotaxi tanpa pengemudi milik Waymo di seluruh jalan bebas hambatan negara bagian tersebut.
Langkah pembekuan izin ini diambil otoritas setempat setelah menilai bahwa operasional taksi tanpa sopir tersebut menghadirkan potensi bahaya langsung bagi keselamatan publik di jalan raya. Sebagaimana dilaporkan Engadget, keputusan administratif yang mulai berlaku sejak 11 November waktu Amerika Serikat tersebut memaksa Waymo menghentikan pengujian maupun layanan komersial berkecepatan tinggi di jalur bebas hambatan sampai perusahaan mampu membuktikan perbaikan sistem secara menyeluruh.
Rentetan Insiden di Jalur Tol California
Bukan tanpa alasan DMV California mengambil langkah drastis ini. Pemicu utamanya adalah insiden berulang di kawasan San Francisco Bay Area, Amerika Serikat. Dalam satu peristiwa, tiga unit mobil robotaxi Waymo tercatat meluncur masuk ke zona konstruksi aktif di rute U.S. 101 dekat Burlingame yang sebenarnya ditutup untuk umum. Tak berselang lama, satu unit robotaxi lainnya dilaporkan berusaha menerobos manuver pengalihan lalu lintas (traffic break) yang sedang dikawal petugas Patroli Jalan Raya California (CHP) di jalan tol Interstate 280.
Pelanggaran terhadap rambu darurat dan arahan aparat kepolisian ini dinilai sangat fatal, terlebih insiden serupa di zona konstruksi pernah terjadi pada pertengahan Mei lalu. Seperti diulas mendalam oleh TechCrunch, rangkaian kejadian ini membuktikan bahwa pembaruan perangkat lunak sebelumnya belum mampu menyelesaikan kelemahan algoritma dalam membaca perimeter darurat. Merespons pembekuan dari regulator California, pihak Waymo akhirnya berinisiatif menangguhkan sementara seluruh operasional jalan tol secara nasional di pasar Amerika Serikat, termasuk rute komersial di Phoenix, sembari mempertahankan layanan di jalan raya perkotaan biasa.
Komparasi Sensor LiDAR Waymo Lawan Kamera Tesla
Jika kita menilik sisi arsitektur komputasi di Rubrik Komputer & Hardware, mengendalikan kendaraan otonom pada kecepatan jalan tol di atas 100 km/jam memang membutuhkan tolok ukur benchmark yang sangat ekstrem. Di kecepatan tinggi, latensi komputasi nol koma sekian detik menentukan hidup dan mati penumpang. Sistem otonom ini bukan software kasual yang bisa dirancang lewat metode vibe coding instan atau dimodifikasi via sideloading, melainkan sistem kendali tertanam (embedded) bebas bloatware yang menuntut keandalan tingkat tinggi layaknya pusat kendali smart home industri.
Sebagai bahan perbandingan teknologi, Waymo mengusung pendekatan multi-sensor yang sangat mewah. Setiap unit mobil listrik Jaguar I-Pace milik Waymo dipersenjatai susunan sensor LiDAR generasi kelima, radar gelombang milimeter, dan belasan kamera resolusi tinggi yang dihubungkan ke chipset komputer edge bertenaga monster di bagasi. Biaya paket hardware sensor dan modul komputasi otonom Level 4 milik Waymo ini diperkirakan mencapai $12.000 atau setara sekitar Rp 216,6 juta per unit kendaraan, dihitung berdasarkan estimasi kurs acuan sekitar Rp 18.050 per dolar AS. Sebaliknya, Tesla dengan Full Self-Driving (FSD) mengandalkan pendekatan vision-only berbasis kamera murni tanpa LiDAR demi memangkas biaya produksi.
Namun insiden di California ini menunjukkan bahwa perangkat keras seharga ratusan juta rupiah sekalipun tetap bisa tersandung ketika model pembelajaran mesin gagal menerjemahkan konteks visual tak terduga. Algoritma komputer mobil otonom tidak bekerja seperti kita mengetikkan prompt pada chatbot yang memiliki ruang toleransi kesalahan. Ketika cone oranye darurat bergeser atau gestur tangan polisi lalu lintas tidak terpetakan dalam dataset, sistem kendali bisa mengambil kalkulasi keliru yang membahayakan pengguna jalan lain.
Tantangan Penerapan Taksi Otonom di Indonesia
Peristiwa ini menjadi pelajaran berharga bagi masa depan mobilitas pintar di tanah air. Bila kelak teknologi taksi otonom semacam ini mulai diuji coba di jalan tol Indonesia, seperti ruas Jalan Tol Trans Jawa atau Tol Lingkar Luar Jakarta (JORR), tantangan lapangannya dipastikan jauh lebih kompleks. Karakteristik lalu lintas jalan tol Indonesia kerap diwarnai manuver kendaraan besar yang lambat di lajur cepat, sisa ban pecah, hingga perbaikan jalan darurat yang hanya diberi tanda drum atau ranting pohon.
Agar kendaraan pintar siap meluncur aman di jalanan Indonesia, integrasi teknologi komunikasi kendaraan dengan infrastruktur jalan (V2X) serta kalibrasi dataset lokal mutlak diperlukan. Langkah tegas regulator California menjadi pengingat nyata bahwa inovasi kecerdasan buatan di sektor transportasi harus selalu menempatkan keselamatan nyawa penumpang dan pengguna jalan di atas segalanya sebelum diizinkan melesat bebas di jalanan umum.


